← 所有日期 · 2026-10-10
② 正式实验:抓贝果,加 / 不加 focus(每组 20 次)
同一个起点反复跑,只比抓取这一步:夹爪张开、停在原味贝果正上方 12 cm,抓起这只贝果,离起始高度 3 cm 以上并保持 1 秒算成功。每组 20 次,gpt-6-sol(推理强度 max,Codex),服务就绪后 20 分钟。失败原因的逐次分析在 ③ 具体分析。
结果
| 组 | 运行次数 | 贝果抬起过 3 cm 以上 | 其中保持住 1 秒(成功) | 其中不到 1 秒又滑掉 | 合爪次数 | 第一次下发动作(中位 s) | 输入 token(中位) |
|---|---|---|---|---|---|---|---|
| 加 focus | 20 | 6 | 3 | 3 | 49 | 205 | 5.8M |
| 不加 focus | 20 | 9 | 4 | 5 | 60 | 136 | 5.6M |
成功数两组差别不显著(双侧 Fisher 精确检验 p = 1.0);抬起过 3 cm 以上的运行数,两组差别也不显著(p = 0.51)。有的运行不是靠合爪抬起来的(例如加 focus 的 main_g2e_02:把合着的手指伸进孔里再张开,从里面撑住孔壁抬起)。另有 3 次 agent 没能启动(安装 Codex 超时),不计入,已补跑。
设定(展开)
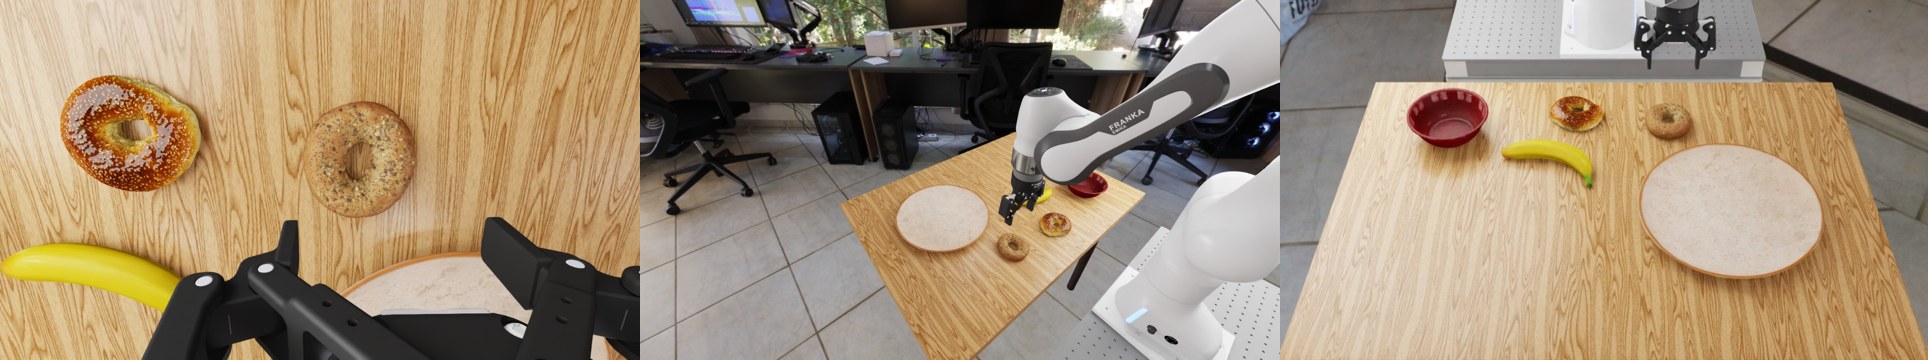
起始状态(腕部相机 / 肩上相机 / 对面相机)。成功在线判定,并要求两次独立重放复现。两组任务说明相同,都要求每次下发动作带一段说明(只为诊断):
**Every `r.submit(...)` must carry a `note`** (the call is refused without one): one short paragraph on what this motion is for, the numbers it is based on, what you expect to happen, and how you will check it afterwards.
加 focus 组多出的一段(原文):
## Focus tool (required)
`r.focus(center, radius, note)` returns the triangle mesh of the surfaces your cameras see in the **current** frame within `radius` m (at most 0.15) of `center` ([x, y, z] m, env-local world frame), with the robot's own body removed: `{"vertices": (N,3) m, "faces": (M,3), "path": PLY file, "meta": per-camera counts}`. It is built only from the current depth and camera calibration (the same data as `r.get_obs(depth=True)`); surfaces no camera sees are absent. `note` is required: what this focus is on and what you want to learn from it.
**Before every gripper close you must call `r.focus(...)` on the region the fingers will touch**, and base the approach and the close on that mesh.
focus 工具的精度见 ① 工具精度。
每次运行(点名字进回放:左录像 · 中 agent 每轮的推理和动作 · 右 focus 与合爪真值)
| 组 | 运行 | 结果 | 用时 (s) | 合爪次数 | focus 调用 | 首次合爪:离轴 (cm) | 高度 (cm) | 与径向夹角 (°) | 指垫在孔内 | 贝果最大抬升 (cm) |
|---|---|---|---|---|---|---|---|---|---|---|
| 加 focus | main_g0a_01_focus | 未成功 | 1299 | 2 | 3 | 0.2 | 2.97 | 53 | 否 | 0.1 |
| 加 focus | main_g0a_03_focus | 未成功 | 1280 | 2 | 3 | 4.3 | 1.94 | 3 | 否 | 3.3 |
| 加 focus | main_g0b_04_focus | 未成功 | 1231 | 2 | 5 | 4.5 | 2.18 | 1 | 否 | 5.9 |
| 加 focus | main_g0c_01_focus | 未成功 | 1290 | 2 | 6 | 1.9 | 1.77 | 2 | 否 | 0.4 |
| 加 focus | main_g0c_02_focus | 未成功 | 1295 | 2 | 8 | 4.3 | 1.67 | 2 | 是 | 2.0 |
| 加 focus | main_g0d_01_focus | 成功 | 867 | 2 | 5 | 4.6 | 2.25 | 1 | 否 | 5.8 |
| 加 focus | main_g0d_02_focus | 未成功 | 1354 | 2 | 3 | 4.2 | 2.27 | 1 | 否 | 2.6 |
| 加 focus | main_g1a_01_focus | 未成功 | 1272 | 3 | 7 | 4.0 | 1.09 | 8 | 是 | 2.4 |
| 加 focus | main_g1a_03_focus | 未成功 | 1376 | 3 | 4 | 4.6 | 1.71 | 0 | 是 | 2.1 |
| 加 focus | main_g1b_02_focus | 未成功 | 1249 | 3 | 4 | 3.8 | 1.99 | 2 | 否 | 1.0 |
| 加 focus | main_g1e_02_focus | 未成功 | 1230 | 1 | 5 | 4.7 | 1.02 | 0 | 是 | 2.5 |
| 加 focus | main_g2a_01_focus | 未成功 | 1277 | 3 | 7 | 3.9 | 1.35 | 2 | 是 | 2.9 |
| 加 focus | main_g2a_03_focus | 未成功 | 1204 | 3 | 8 | 4.2 | 1.66 | 2 | 是 | 1.6 |
| 加 focus | main_g2b_02_focus | 未成功 | 1205 | 2 | 6 | 4.2 | 1.89 | 1 | 否 | 1.8 |
| 加 focus | main_g2c_01_focus | 未成功 | 1886 | 2 | 6 | 3.3 | 1.73 | 89 | 否 | 0.3 |
| 加 focus | main_g2e_01_focus | 未成功 | 1305 | 2 | 7 | 5.7 | 1.67 | 2 | 是 | 0.2 |
| 加 focus | main_g2e_02_focus | 成功 | 1239 | 2 | 4 | 4.4 | 1.69 | 4 | 是 | 1.9 |
| 加 focus | main_v1g0_01_focus | 未成功 | 1411 | 4 | 8 | 3.9 | 1.86 | 90 | 否 | 1.0 |
| 加 focus | main_v1g0_03_focus | 成功 | 1194 | 5 | 13 | 3.2 | 1.85 | 90 | 否 | 3.8 |
| 加 focus | main_v1g0b_01_focus | 未成功 | 1213 | 2 | 6 | 4.6 | 1.18 | 3 | 是 | 0.2 |
| 不加 focus | main_g0a_04_nofocus | 未成功 | 1297 | 3 | 0 | 4.1 | 1.62 | 14 | 是 | 5.0 |
| 不加 focus | main_g0b_01_nofocus | 成功 | 675 | 2 | 0 | 3.6 | 2.26 | 1 | 否 | 6.0 |
| 不加 focus | main_g0b_05_nofocus | 未成功 | 1289 | 3 | 0 | 3.5 | 1.28 | 90 | 否 | 3.4 |
| 不加 focus | main_g0e_01_nofocus | 未成功 | 1324 | 3 | 0 | 0.4 | 1.47 | 74 | 否 | 3.6 |
| 不加 focus | main_g0e_02_nofocus | 未成功 | 1284 | 5 | 0 | 4.4 | 2.13 | 20 | 否 | 2.1 |
| 不加 focus | main_g1a_02_nofocus | 成功 | 1515 | 4 | 0 | 4.4 | 2.21 | 0 | 否 | 7.4 |
| 不加 focus | main_g1b_01_nofocus | 未成功 | 1236 | 2 | 0 | 3.8 | 1.53 | 3 | 是 | 5.5 |
| 不加 focus | main_g1b_03_nofocus | 成功 | 948 | 1 | 0 | 3.3 | 0.24 | 80 | 否 | 8.5 |
| 不加 focus | main_g1c_01_nofocus | 未成功 | 1554 | 4 | 0 | 4.0 | 1.62 | 1 | 是 | 1.7 |
| 不加 focus | main_g1c_02_nofocus | 未成功 | 1342 | 3 | 0 | 3.1 | 3.00 | 2 | 否 | 2.3 |
| 不加 focus | main_g1d_01_nofocus | 未成功 | 1361 | 2 | 0 | 0.3 | 1.53 | 29 | 否 | 2.1 |
| 不加 focus | main_g1e_01_nofocus | 未成功 | 1608 | 2 | 0 | 3.9 | 1.66 | 0 | 是 | 2.2 |
| 不加 focus | main_g2a_02_nofocus | 成功 | 619 | 1 | 0 | 4.7 | 1.44 | 4 | 是 | 7.3 |
| 不加 focus | main_g2a_04_nofocus | 未成功 | 1259 | 2 | 0 | 0.9 | 1.43 | 89 | 否 | 1.6 |
| 不加 focus | main_g2b_01_nofocus | 未成功 | 1212 | 3 | 0 | 0.7 | 2.06 | 71 | 否 | 1.4 |
| 不加 focus | main_g2b_03_nofocus | 未成功 | 1404 | 6 | 0 | 3.9 | 2.24 | 9 | 否 | 2.9 |
| 不加 focus | main_g2d_01_nofocus | 未成功 | 1310 | 2 | 0 | 5.5 | 1.29 | 4 | 是 | 2.4 |
| 不加 focus | main_v1g0_02_nofocus | 未成功 | 1239 | 3 | 0 | 4.6 | 1.57 | 2 | 是 | 1.0 |
| 不加 focus | main_v1g0_04_nofocus | 未成功 | 1233 | 3 | 0 | 4.3 | 1.67 | 3 | 是 | 0.9 |
| 不加 focus | main_v1g0c_01_nofocus | 未成功 | 1202 | 6 | 0 | 0.3 | 2.57 | 89 | 否 | 2.7 |